类型:工具应用 安卓软件 版本:1.2.4 大小:56.28M更新:2026-09-07 厂商:深圳市越疆科技有限公司
应用介绍 应用截图 下载地址
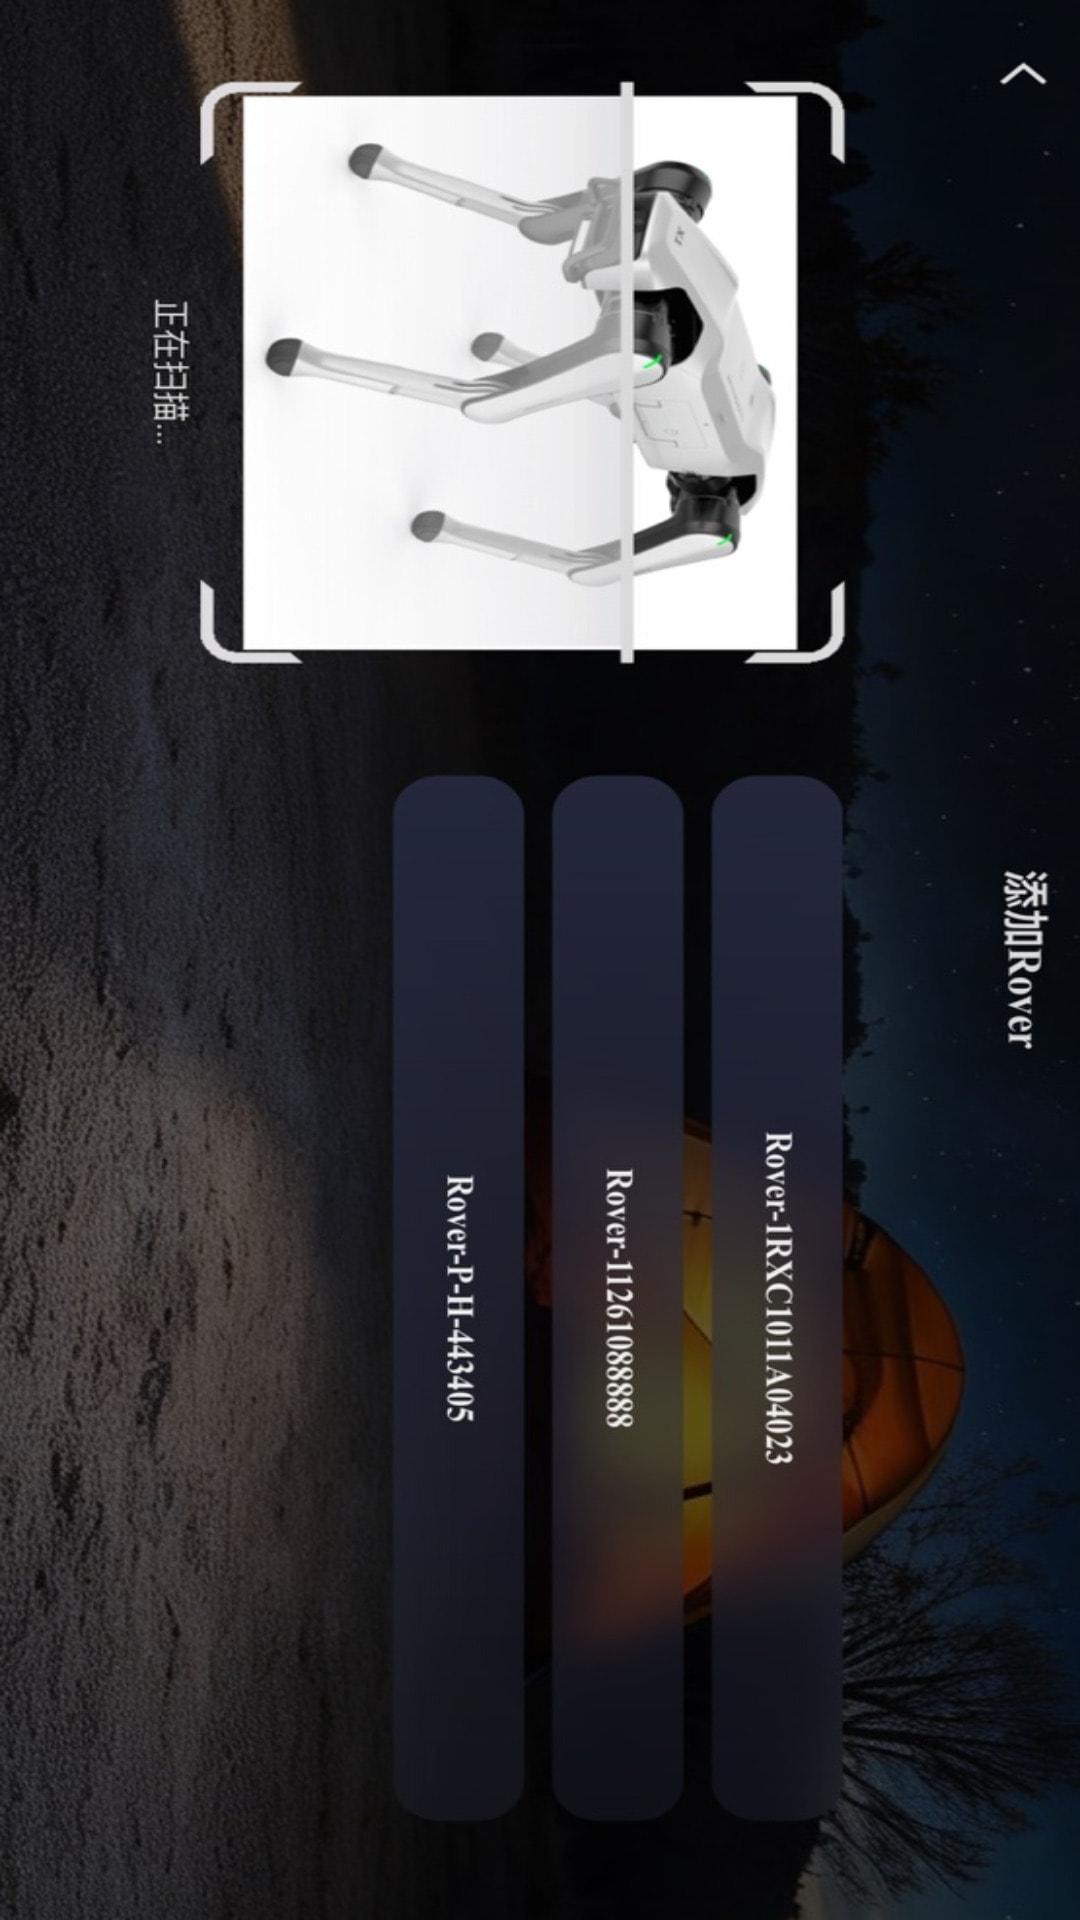
INFFNI ROVER是一款专为四足机器人ROVER X1设计的官方软件,为用户提供简单易用的远程操控体验,通过直观的界面轻松查看机器人状态、管理功能,并实现实时操控,软件还支持固件OTA升级、视频画面查看、避障辅助和双摇杆精准控制等实用功能,帮助用户高效地使用ROVER X1。
下载软件:访问本站,找到INFFNI ROVER的下载链接,点击下载,等待文件下载完成。
安装软件:在下载完成后,打开下载的APK文件,点击安装按钮,系统会自动完成安装过程。
完成安装:安装结束后,您可以在手机桌面找到软件图标,点击打开即可开始使用。若安装失败,请检查设备设置。
固件OTA升级:在连接网络后,授权机器人进行系统更新,确保设备始终保持最佳性能与稳定性。
高清画面查看:通过软件,用户能够实时查看来自ROVER X1摄像头的高清视频,直观了解周围环境和运动状态。
避障辅助功能:ROVER X1配备深度相机与摄像头,能够识别前方障碍物并进行避障,降低操作风险,确保安全使用。
双摇杆操控:软件提供双摇杆的操控方式,轻松切换模式,实现更加自然灵活的机器人控制。
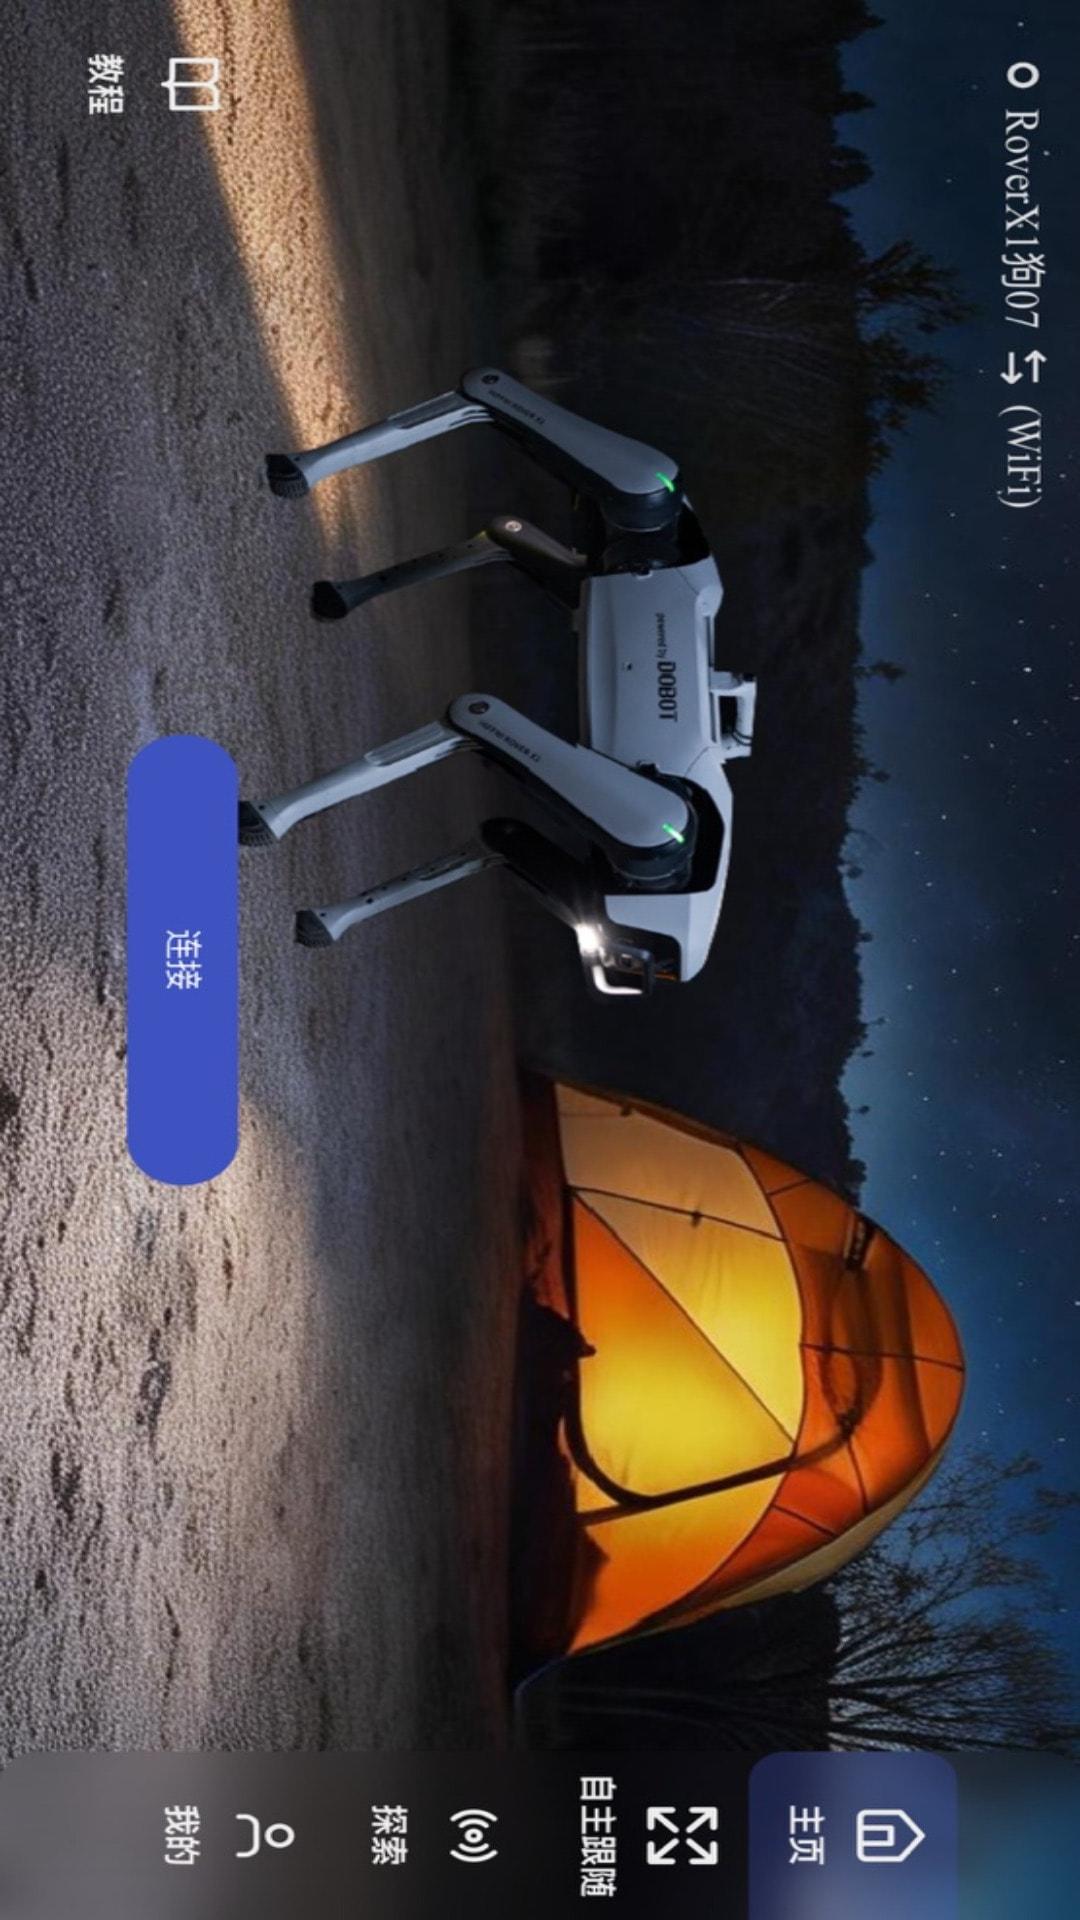
在本站下载INFFNI ROVER后,打开软件,您将看到主界面,显示机器人的状态信息和各项功能。
选择视频查看功能,点击相应按钮,即可实时观看ROVER X1摄像头传回的画面,帮助您了解周围环境。
使用双摇杆控制,按下左侧摇杆进行前进或后退,右侧摇杆则可用于调整方向,轻松实现精确操控。
如何更新固件?
在软件内,进入设置选项,找到固件更新,确保连接网络后,点击检查更新,即可进行OTA升级。
视频传输不流畅怎么办?
视频传输质量受到网络环境影响,请确保您的网络稳定,或尝试更换网络连接以提升视频流畅度。
如何解决避障功能失效?
避障能力可能受环境因素影响,确保周围环境清晰无障碍物,若问题持续,请重启机器人。
双摇杆控制如何切换?
在软件主界面中,找到控制模式选项,点击后可切换不同的操控方式,选择适合的模式进行控制。
修复了一些已知bug。
优化了视频传输性能。
增强了避障算法。
在我的小米10上试用INFFNI ROVER,遥控的响应速度让我惊喜,比我之前用的其他同类软件快了不少。不过,那个避障功能在复杂环境下有时会出现误判,几次试验都没能完全避开障碍。最让我觉得别扭的是摇杆的灵敏度调节,每次都得重新设置,感觉有点繁琐。
应用截图
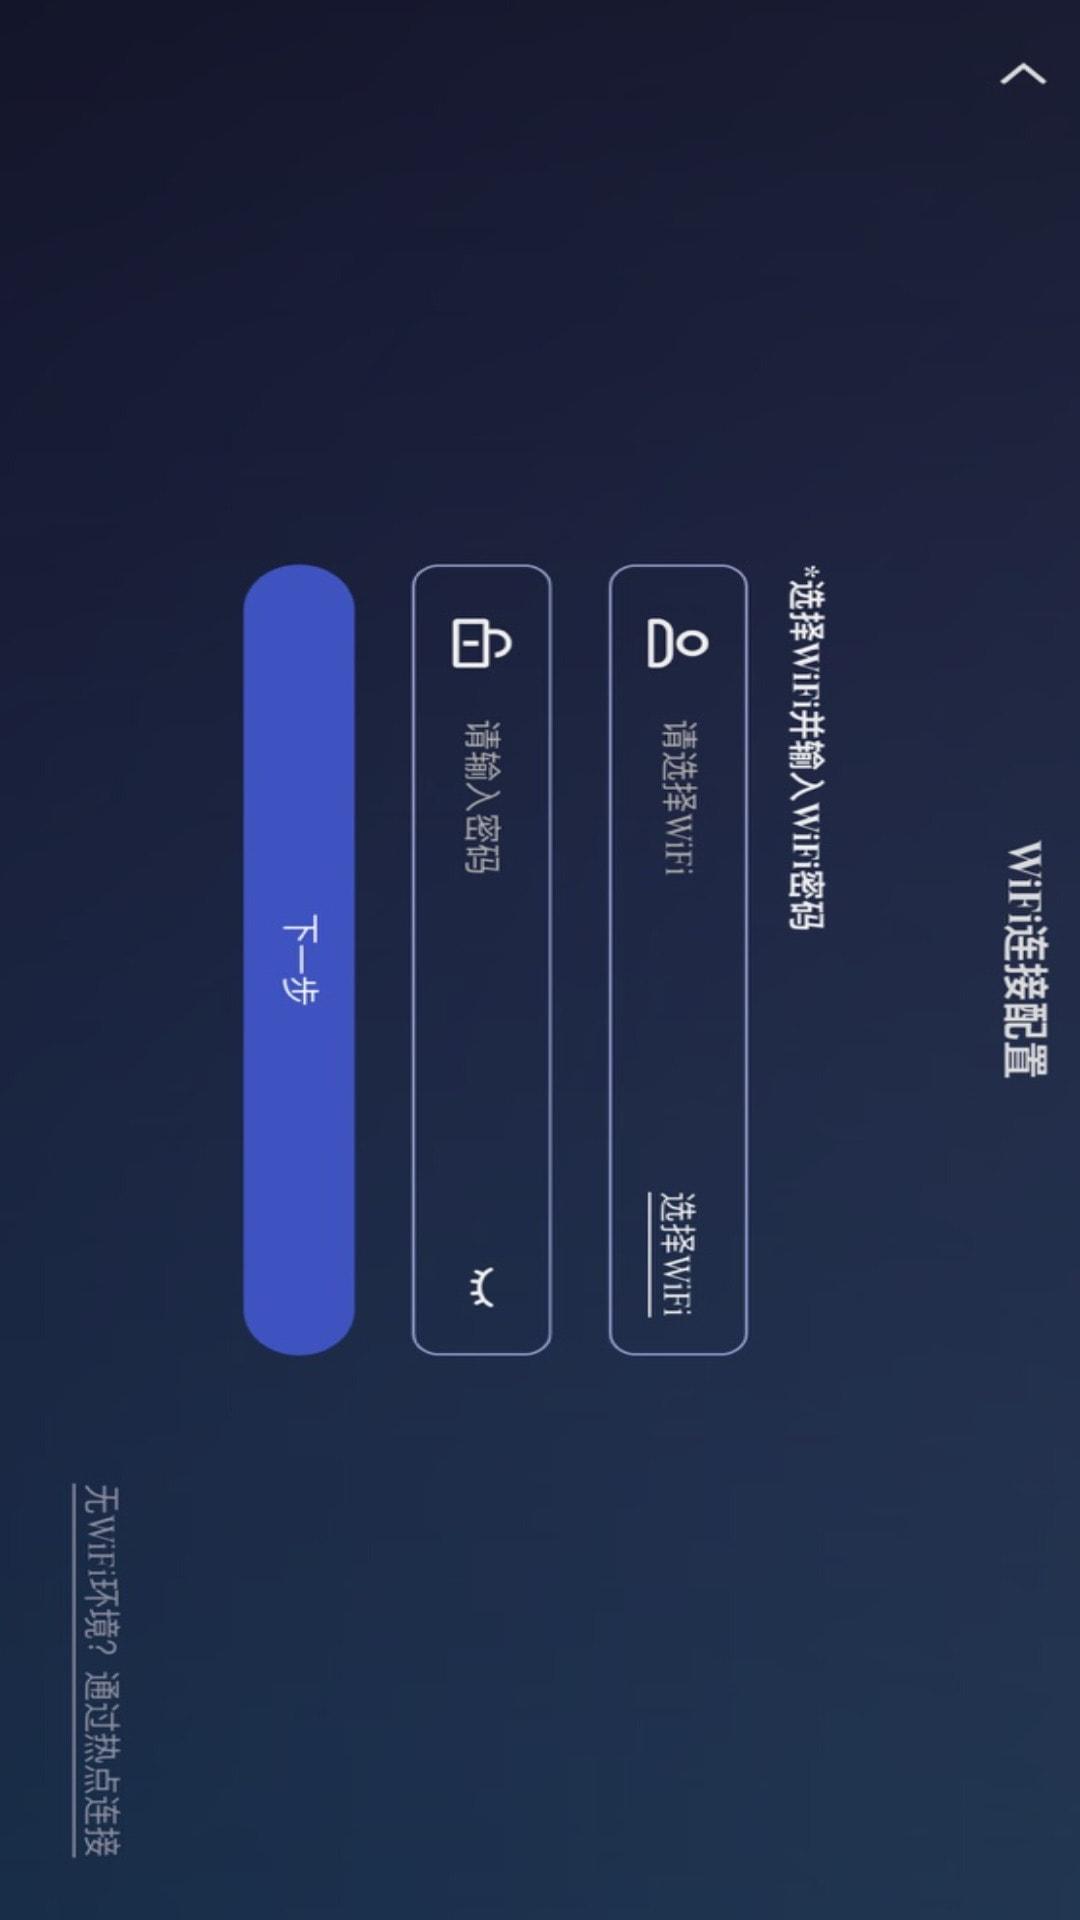
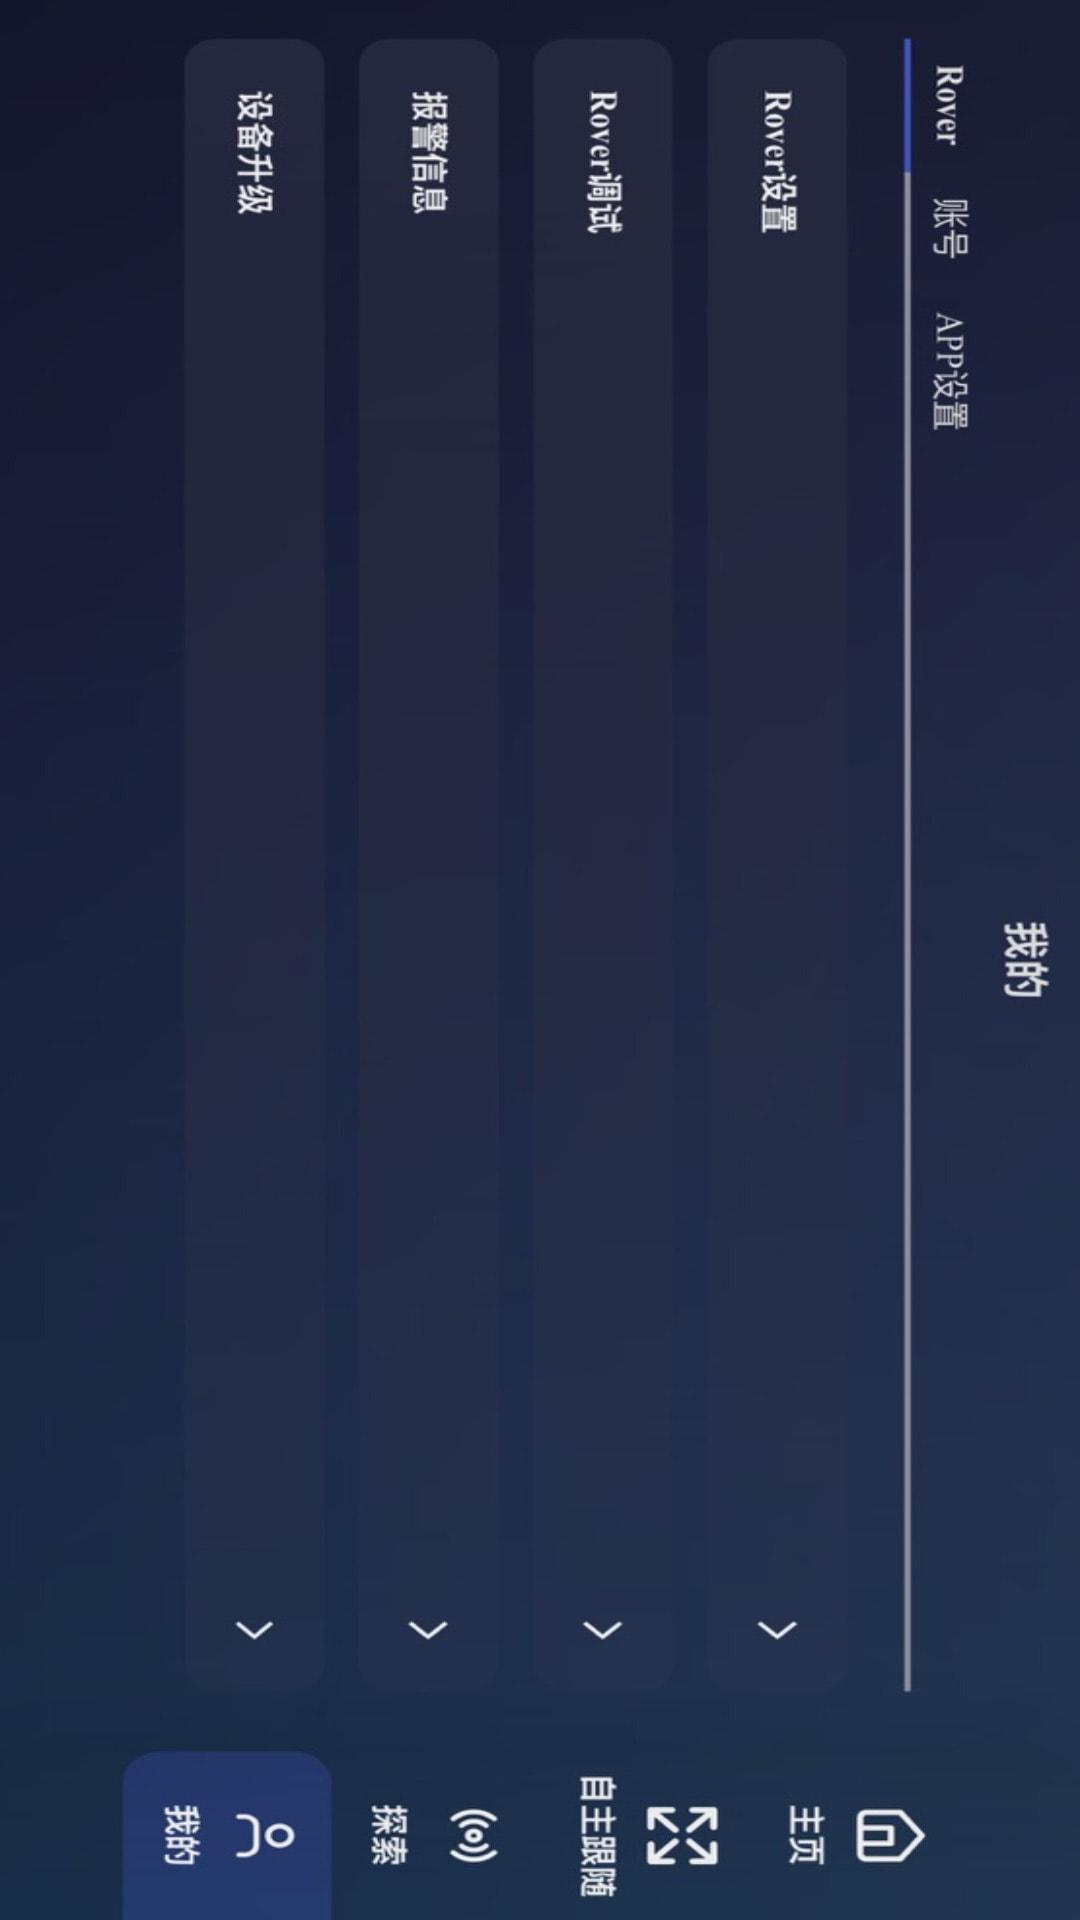 <>
多平台下载
 手机换机
 夸克海外版
 黑白软件库1.3版本
 Walk Play
 猪猪软件库
 猪猪软件库3.8.0最新版本
 233乐游
86.06M
工具应用
 谷歌浏览器海外版
270.9M
工具应用
猪猪软件库3.8.0最新版本
6.4M
工具应用
 猪猪软件库2.8版本
6.4M
工具应用
猪猪软件库
6.4M
工具应用
 Colorby
140.4M
工具应用
 天眼X
 乐词-新东方背单词
 钓鱼人
 奇点储能
 白鸽社区
 小佩宠物
 apkpure
 梵映影视建模
 全民趣猜猜
 闪指连点器免费版
 礼乐名邦
 有我啦